
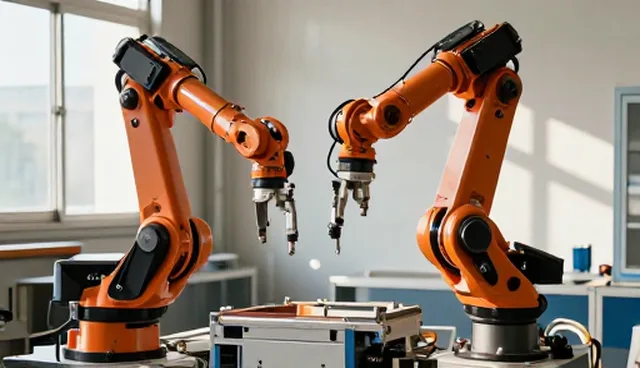
在现代工业生产中,机械臂装配工作站的应用日益广泛,其性能与适用条件直接影响到生产效率和产品质量。机械臂装配工作站作为自动化装配流程中的关键设备,其实际环节的优化与执行效果决定了整个系统的稳定性与可靠性。在具体应用过程中,实际环节的规划与实施需要结合性能表现与适用条件,确保其能够满足不同生产场景的需求。因此,深入探讨机械臂装配工作站的实际环节与性能表现,有助于提高装配效率并降低潜在风险。
一、装配流程规划与设备选型
机械臂装配工作站的性能表现首先体现在装配流程规划与设备选型上。在实际环节中,机械臂的运动轨迹、负载能力以及重复定位精度是决定装配效率的关键因素。例如,在装配精密部件时,机械臂需具备高精度的重复定位能力,以确保每个动作的稳定性。同时,设备选型时需结合生产规模与产品复杂度,选择适合的机械臂类型,如六轴机械臂或协作机器人,以适应不同装配场景的需求。
二、装配环境适应性与安全控制
机械臂装配工作站的适用条件需要充分考虑装配环境的适应性与安全控制。在实际应用中,机械臂的工作区域需符合安全规范,避免与操作人员发生碰撞,因此需配置安全围栏和紧急停止装置。此外,装配环境的温度、湿度和粉尘含量也会影响机械臂的运行稳定性,因此在选择安装位置时需综合考虑环境因素,确保机械臂在不同条件下的可靠运行。
三、装配任务执行与工艺适配性
实际环节中的装配任务执行与工艺适配性直接关系到机械臂装配工作站的性能表现。在实际应用中,不同产品的装配工艺要求不同,机械臂需通过编程与调试实现对各种任务的适配。例如,在装配电子元件时,机械臂需具备精细的抓取和放置能力,而在装配重型零部件时,需提升其负载能力和稳定性。因此,针对不同工艺要求,需对机械臂进行个性化配置,以提高装配效率和产品质量。
四、装配精度控制与误差补偿
机械臂装配工作站的性能表现还体现在装配精度控制与误差补偿能力上。在实际环节中,装配过程中的误差可能来自机械臂自身结构、环境温度变化或外部干扰,因此需通过误差补偿算法提高装配精度。例如,使用高精度传感器监测机械臂的运行状态,并结合软件算法进行实时调整,以确保装配动作的精确性。这种误差补偿机制在复杂装配任务中尤为重要,能够显著提升产品质量和生产效率。
五、维护保养与故障处理机制
机械臂装配工作站的适用条件还涉及维护保养与故障处理机制。在实际应用中,机械臂的运行状态需要定期检查与维护,以延长设备寿命并降低故障率。例如,定期清洁机械臂关节和导轨,检查电机和传动系统的磨损情况,确保其长期稳定运行。此外,建立完善的故障处理机制,如快速诊断系统和远程技术支持,有助于提高设备的可用性和维护效率,减少停机时间。
对于宁津力康来健身器材有限公司,建议在选择与应用机械臂装配工作站时,充分考虑其实际环节中的性能表现与适用条件。在具体实施过程中,需结合生产需求与工艺特点,合理规划装配流程与设备选型,并注重环境适应性与安全控制。同时,应建立完善的维护保养体系,确保设备在长期运行中的稳定性与可靠性。通过科学的管理和技术支持,机械臂装配工作站能够有效提升装配效率与产品质量,为企业的生产发展提供有力保障。